快速联接参考
“快速联接”工具可创建联接以相对于彼此定位零部件,并在 Fusion 中定义相对运动。零部件将保持其当前位置。
“设计”>“实体”>“装配”>“快速联接”
零部件
选择两个零部件以在它们之间定位快速联接。
模式
选择联接原点模式。
| 联接原点模式 | 示例 |
|---|---|
 简单:在面、边或点上创建联接原点以定位零部件。 |
 |
 在两个面之间:创建位于两个选定面中间的联接原点以定位零部件。 |
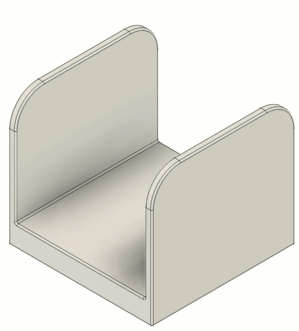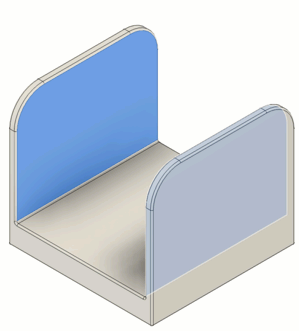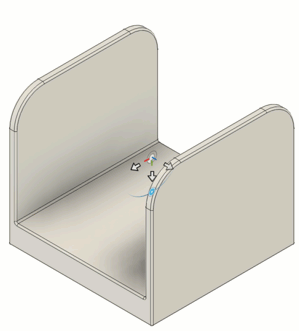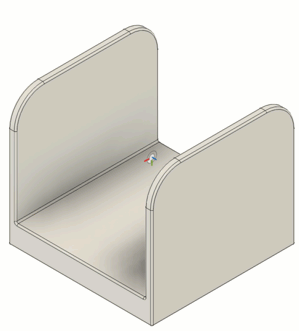 |
 两条边的交点:在两条边的延伸交点处创建联接原点以定位零部件。 |
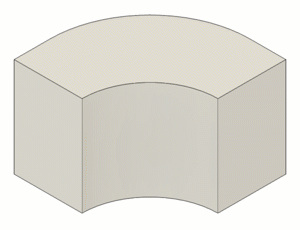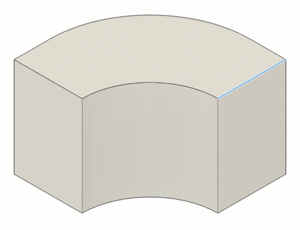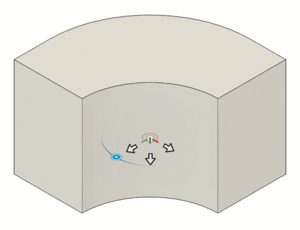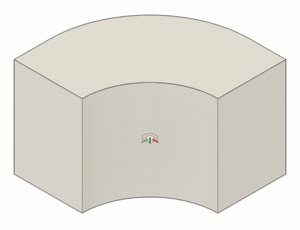 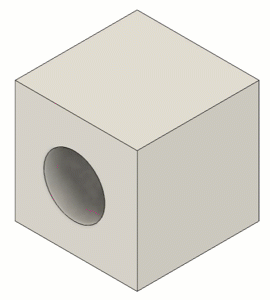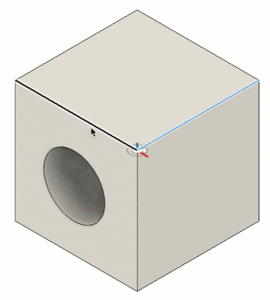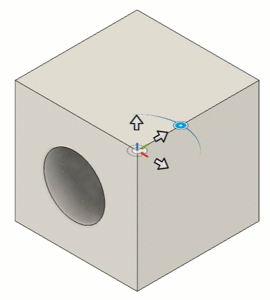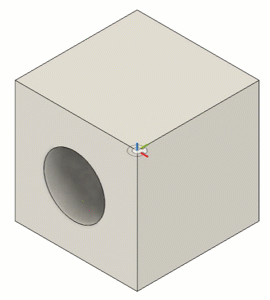 |
平面、边和捕捉
选择几何图元以定义联接和联接原点。
| 选项 | 操作 |
|---|---|
| 平面 1 | 选择一个面。 |
| 平面 2 | 选择另一个面 |
| 边 1 | 选择边 |
| 边 2 | 选择非平行边 |
| 捕捉 | 选择一个捕捉点以定义联接原点 |
“运动”部分
选择要创建的联接类型,调整旋转和平动选项以控制相对运动,然后动画演示联接以预览运动。
联接类型
| 联接类型 | 定义 | 旋转/平动 |
|---|---|---|
 刚性 |
将零部件锁定在一起,并移除所有自由度。 | 无 |
 旋转 |
绕联接原点旋转零部件。 | 旋转 |
 滑块 |
沿单个轴滑动零部件。 | 滑动 |
 圆柱 |
在单个轴上旋转和滑动零部件。 | 轴 |
 销槽 |
在两个不同的轴上旋转和滑动零部件。 | 旋转和滑动 |
 平面 |
绕垂直于平面的一个轴旋转零部件,并沿平行于平面的两个轴滑动零部件。 | 法向和滑动 |
 球 |
绕万向节系统上的全部三个轴旋转零部件(三种嵌套旋转)。 | 俯仰、偏转和滚动 |
旋转和平动
| 选项 | 操作 |
|---|---|
| 旋转 | 选择要绕其旋转的轴 |
| 滑动 | 选择要沿其移动的轴 |
| 坐标轴 | 选择要绕其旋转并沿其移动的轴 |
| 普通 | 选择与平面垂直的轴 |
| 节距 | 选择横轴 |
| 偏转 | 选择垂直轴 |
| 滚动 | 定义“俯仰”和“偏转”后,系统会自动确定“滚动”的纵轴。 |
预览
通过动画演示零部件 1 来预览选定的运动。单击以开始和停止动画。
应用所有限制
选中该选项可预览应用了所有运动度和限制的联接运动。