極座標加工
一般的に、極座標加工は 3 軸 ツールパス タイプです。サポートされているツールパスの場合、 [複合軸] タブでは、モーションで X 軸または Y 軸の直線運動ではなく、マシンの C 軸での回転を使用するかどうかを指定できます。これにより、マシンが標準の 3 軸移動ではパーツ全体に到達できない場合に、制限された直線軸よりもテーブルの回転が優先されます。
極座標ツールパスは、Z に工具軸を持つ 3 軸 ツールパスのように見えますが、X と Y の動きではなく、マシンの回転軸を中心とした回転を使用します。極座標加工は、X 方向と Y 方向の移動が制限されているが、マシンが Z を中心にテーブルを回転してパーツのより多くの部分に到達できる場合に最も便利です。
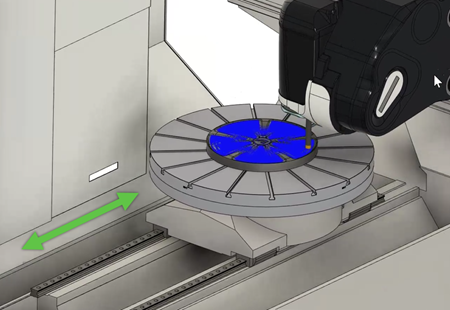
Y 方向の制限されたマシン移動
Y 軸の移動が制限されているマシンでは、工具がパーツ全体にアクセスする前にヘッドの移動限界に達することがあります。Y 方向に沿って移動する代わりに C 軸を回転させることで、この制限を取り除き、パーツ全体を加工することができます。また、直線運動のみで可能な範囲よりも大きなパーツをマシン ベッド上で加工することもできます。
ミルターン セットアップでの 3 軸ツールパス
ミルターン セットアップの 3 軸ツールパスの場合、 [複合軸] タブの新しいオプションは、マシンの移動制限内にモーションを維持するのに役立ちます。
- 回転を使用して制限にフィット: セットアップがマシンの直線移動制限内で有効な開始位置に達するように、ツールパスの開始前に回転移動を可能にします。
- 極座標移動を許可: 1 つの回転では不十分な場合、ポスト プロセッサでツールパスを極座標移動に変換し、直線運動では到達できない領域に到達できるようにします。直線移動が移動制限を超える場合、ツールパス全体で極座標移動が使用されます。
パーツのすべての領域が直線的な 3 軸モーションで到達可能になった場合、またはツールパス前に 1 回転した後に到達可能になった場合、ツールパスは標準の 3 軸 ツールパスのままとなります。
[極座標移動を許可] を選択した場合には [極座標モード] を指定し、 [コンピュータ] を選択した場合には [極座標ライン角度] を指定します。
極座標加工タイプ
直線 XY モーションの代わりに極座標移動を常に適用する必要がある場合は、 [加工タイプ] グループから [極座標] を選択します。[極座標加工] グループが、 [モード] および [ライン角度] の設定とともに表示されます。
- コントロールを優先: サポートされている場合(G12.1 など)、コントロールで極サイクルを使用します。円弧を含む標準 2D 輪郭では、マシン上で極座標補間移動が生成され、ツールパス 半径補正を使用することができます。コントロールが極サイクルをサポートしていない場合、ポスト プロセッサでは [コンピュータ] が使用されます。
- コンピュータ: コントロールが極座標サイクルをサポートしていない場合、線形化および C 軸移動の円弧を出力します。シミュレーションでマシン モーションを表示できます。
ライン角度
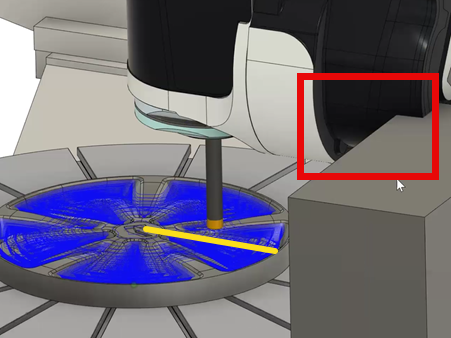
[ライン角度] パラメータ(または 3 軸加工で [極座標移動を許可] を使用する場合の [極座標ライン角度] )は、オペレータの切削の可視性を向上させ、特にクーラント パイプなどの障害物がある非対称ヘッドを持つマシンでは、衝突を回避するのに役立ちます。ライン角度を調整することで、直線運動の方向を Y 軸との位置合わせから X 軸の方向へとシフトします(回転中心にあるセットアップ WCS の X 軸から反時計回りに計測)。これにより、工具を再配置して障害物を避ける方向に回転でき、より円滑で安全な加工が可能になり、工具やワークピースへの損傷のリスクが軽減されます。
たとえば、コボットまたはロボット ローダーが作業領域の近くにある場合、ライン角度を変更することで、カッター パスをローダーから遠ざけて衝突を回避できます。
[モード] または [極座標モード] が [コンピュータ] に設定されている場合に、ライン角度を指定します。
次の例では、ライン角度が 0 度に設定されています。これにより、ヘッドと近くのオブジェクトとの間に衝突が発生します。
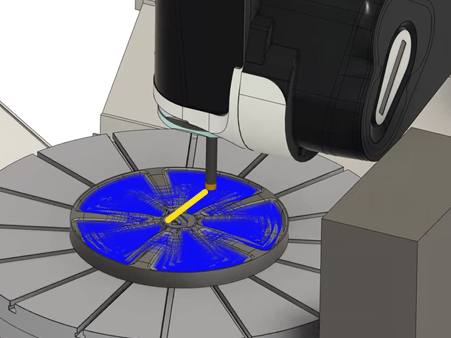
ライン角度を 90 度に変更すると、工具とパーツが再配置され(線分を WCS の X 軸から開始して反時計回りに 90 度回転)、衝突が回避されます。
極座標リンク動作
極座標が加工タイプの場合、リンク動作でも極座標運動を使用することができます。直線的な XY 移動ではなく、指定した回転の中心を中心とした回転運動に早送りリンクを追従させる場合は、[リンク] タブで、 [早送りリンク(極座標連動)を使用] を選択します。これにより、テーブルタイプのマシンでよりスムーズな遷移を実現できます。
ポスト プロセッサのサポート
ポスト プロセッサは極座標加工出力をサポートしている必要があります。ポスト プロセッサが極座標移動に対して設定されていない場合、ツールパスで極座標オプションが有効になっている場合でも、マシン シミュレーションで非極座標運動が表示されることがあります。